Inteligência artificial geral conclui percurso com Toyota Corolla
Experimento inédito com modelo multimodal completou trajeto guiando veículo em ritmo de caminhada.
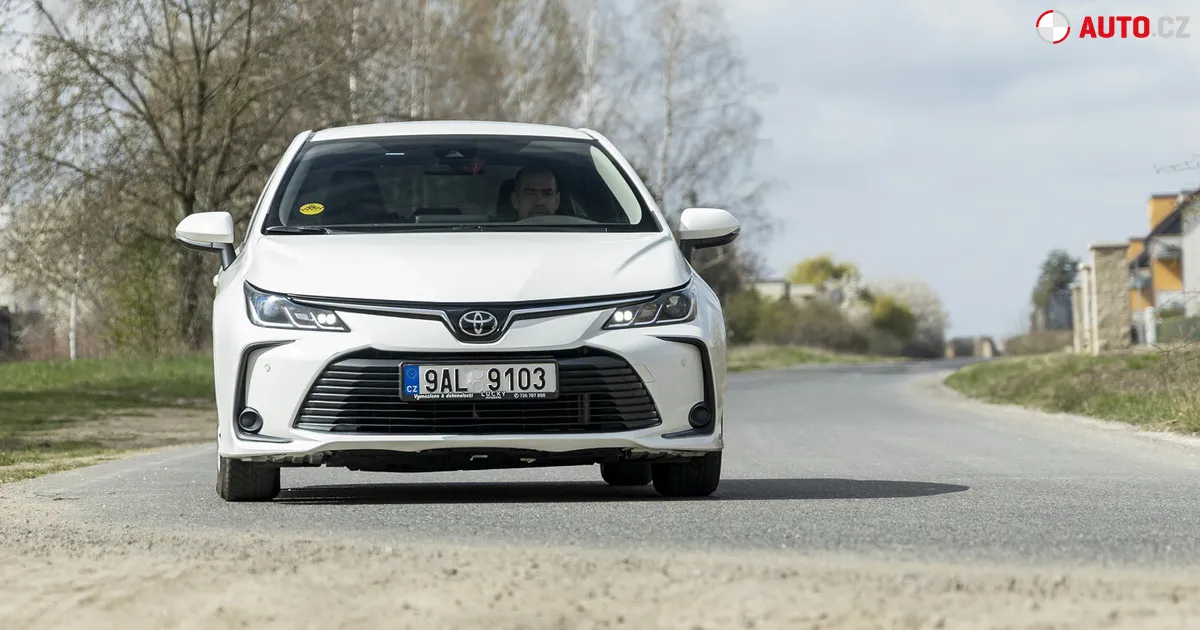
Um experimento conduzido pelo projeto independente DrivingBench utilizou um modelo de inteligência artificial geral para conduzir um automóvel real até o destino final. O teste, realizado em um estacionamento vazio, colocou quatro modelos multimodais diferentes ao volante de uma unidade do Toyota Corolla do ano de 2022.
Apesar de a iniciativa demonstrar o avanço das capacidades tecnológicas, o resultado evidenciou limitações operacionais severas. Dos onze testes realizados ao longo do projeto, oito falharam no início do percurso e apenas um modelo específico conseguiu cruzar a linha de chegada de todo o trajeto planejado com cones.
O único sistema capaz de finalizar o percurso foi o GPT-6 Astra, que completou a segunda tentativa com sucesso após falhar na primeira. O veículo percorreu uma distância de pouco mais de 134 metros em pouco mais de cinco minutos, o que resultou em uma velocidade média reduzida de aproximadamente 1,5 quilômetro por hora.
Para realizar a tarefa, a inteligência artificial não foi conectada diretamente aos comandos internos do automóvel. A condução do Toyota Corolla utilizou um hardware auxiliar e o sistema de código aberto conhecido como openpilot, enquanto o modelo recebia imagens de câmeras e dados de telemetria externos.
O sistema remoto calculava as orientações e enviava comandos básicos de direção, velocidade e duração de movimento de forma periódica. Durante o processo bem-sucedido, o modelo avaliava a situação a cada cinco ou seis segundos, o que difere drasticamente dos sistemas tradicionais de direção autônoma.
Especialistas apontam que a principal diferença em relação aos veículos autônomos convencionais reside na frequência de processamento. Enquanto o software dedicado de direção opera em ciclos contínuos de alta frequência, o modelo geral analisava o cenário em etapas separadas por longos períodos de reflexão.
Após o primeiro revés, a estratégia do sistema foi alterada para priorizar uma condução mais cautelosa e reduzir a velocidade nas retas. Embora o desempenho reforce que a tecnologia atual ainda está distante dos padrões comerciais de automação veicular, o teste sinaliza que modelos genéricos poderão atuar no futuro como camadas de suporte em sistemas de transporte.